


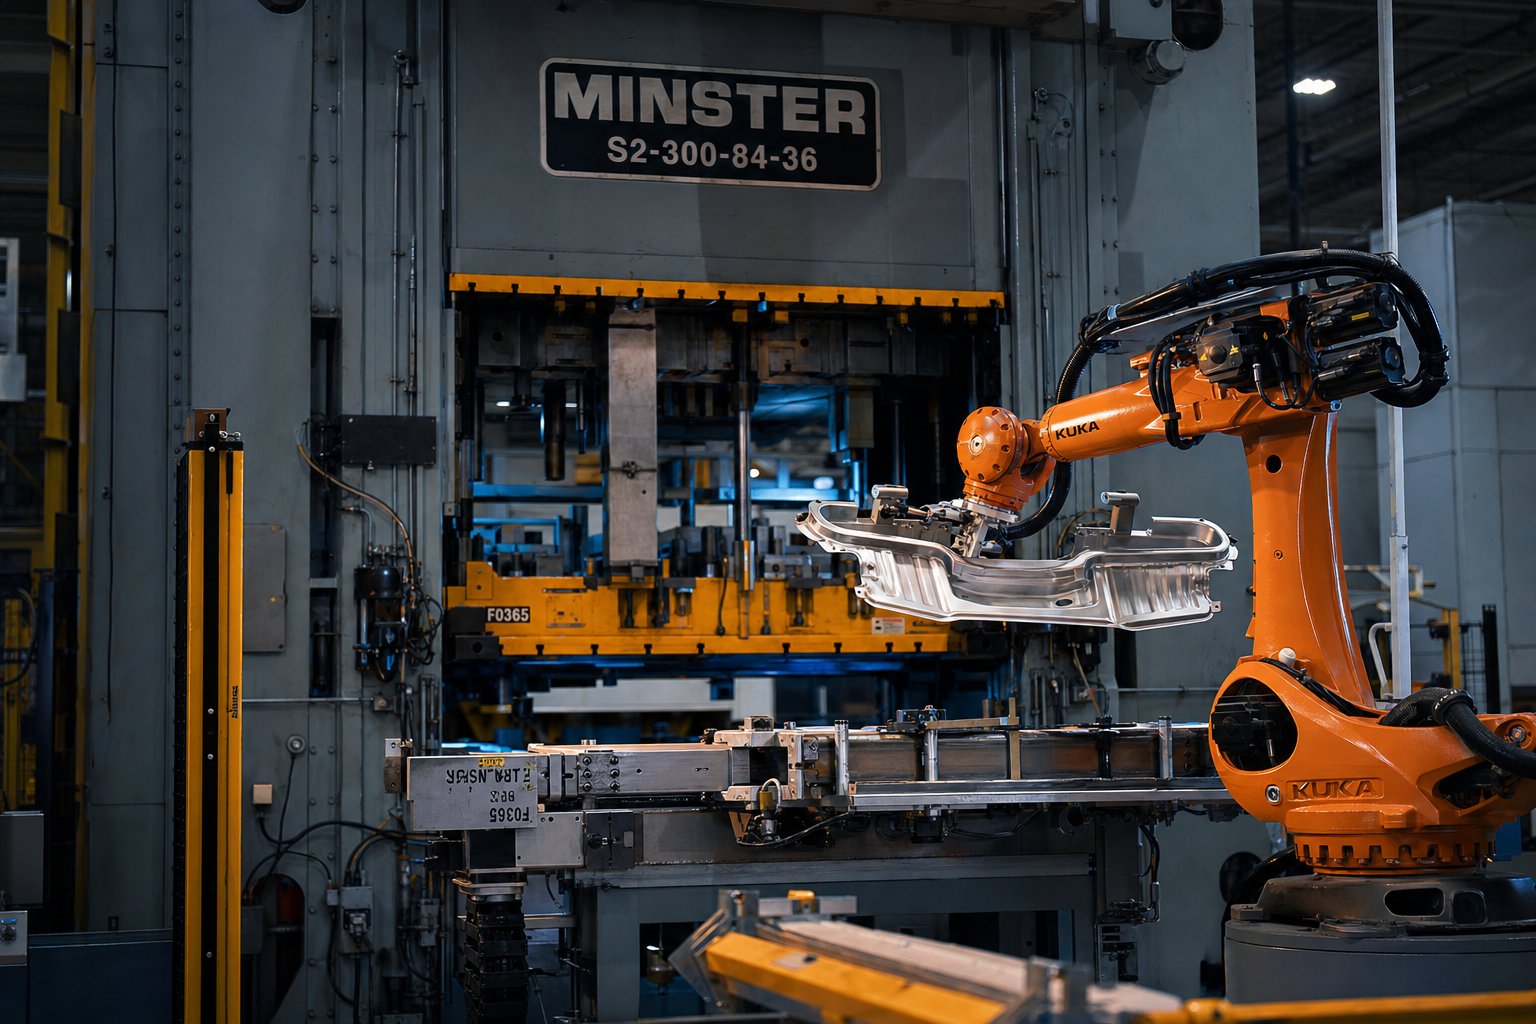
Kaj je robotsko žigosanje matrice za prenos
Vprašajte pet inženirjev za žigosanje, da definirajo robotsko žigosanje za prenos in verjetno boste dobili pet različnih odgovorov. Nekateri ga zamenjujejo z osnovno skrbjo za tisk. Drugi ga združijo s progresivnimi operacijami matrice. Resničnost je bolj specifična in pravilna definicija je pomembna, ko določate opremo ali navajate nov program.
Kaj pravzaprav pomeni žigosanje robotske matrice za prenos
Robotsko prenosno žigosanje je več{0}}postopek preoblikovanja kovine, pri katerem zgibni roboti ali servo-prenosni mehanizmi premikajo posamezne obdelovance med zaporednimi matricami znotraj stiskalnice ali stiskalnice, pri čemer sinhronizirajo rokovanje z deli s hodom stiskalnice za izvajanje postopnih preoblikovalnih operacij na ločenih surovcih namesto na neprekinjenem traku.
To razlikovanje odprogresivno žigosanjeje kritičen. Pri progresivni nastavitvi matrice se neprekinjen trak pločevine podaja skozi integrirane postaje znotraj enega samega matrice, deli pa ostanejo pritrjeni na nosilni trak do končnega reza. V robotskem prenosnem sistemu se surovci najprej ločijo, nato pa se z robotskim mehanizmom za rokovanje fizično premestijo med neodvisne postaje za matrice. To je tisto, kar daje procesu prilagodljivost za večje ali geometrijsko zapletene dele, ki preprosto ne morejo ostati povezani s trakom.
Prav tako ni isto kot splošna robotska oskrba stiskalnice, kjer robot preprosto naloži in odstrani eno -matrično postajo. Tu je robot sestavni del samega zaporedja preoblikovanja, ki premešča obdelovance med več stopnjami preoblikovanja v enem ciklu stiskanja ali prek sinhronizirane linije stiskanja.
Ključne komponente procesa
Trije bistveni elementi delujejo skupaj v vsaki celici robotske matrice za žigosanje:
- Komplet matrice za prenos- več postaj za matrice, zasnovanih s posebnimi profili odmika, ki omogočajo robotski dostop za prevzem delov in postavitev med fazami oblikovanja.
- Robotski sistem za upravljanje- servo prenosne palice, prečni mehanizmi ali šest-osne zglobne roke, ki premikajo dele skozi ovojnico gibanja prenosa s hitrostjo, ki se ujema s ciljno hitrostjo giba.
- Sinhronizacijska plast- krmilniki in komunikacijski protokoli, ki povezujejo gibanje robota s položajem stiskalnice v realnem času in zagotavljajo, da obdelovanec izprazni prostor matrice, preden se ram spusti.
Vsak element omejuje druge. Profili razmika matrice narekujejo, koliko prostora ima robot za manevriranje. Ovojnica gibanja prenosa določa dosegljive udarce na minuto. In sinhronizacijska plast se odloči, ali lahko pospešite čas cikla hitreje ali pa se morate zaradi varnostnih rezerv umakniti.
Razumevanje, kako te tri komponente medsebojno delujejo, je tisto, kar loči-dobro določen sistem od tistega, ki v delavnici ni uspešen. Ovojnica zmogljivosti celotne celice je odvisna od vrste prenosnega sistema, ki ga izberete, kako komunicira s stiskalnico in ali je bila matrica že od začetka zasnovana z robotskim dostopom.
Kako se robotski prenos primerja s progresivnimi in mehanskimi sistemi
Izbira med progresivnim žigosanjem, mehanskim prenosom in robotskim prenosom ni vprašanje, kaj je "boljše". Gre za to, katere omejitve prevladujejo v vašem programu: geometrija delov, ciljni obseg, pogostost zamenjave ali kapitalski proračun. Težava je v tem, da se večina-odločitev zgodi brez strukturiranega okvira in inženirji privzeto uporabijo tisto, kar je njihova trgovina zadnjič izvajala.
Tukaj je vzporedna-primerjava-, ki prikazuje dejanske kompromise-med šestimi dejavniki, ki inženirje najbolj zanimajo:
| Faktor | Progresivno žigosanje | Mehanska stiskalnica za prenos | Robotsko žigosanje za prenos |
|---|---|---|---|
| Prilagodljivost | Nizka - namenjena enemu delu neprekinjenega traku | Nizko do zmerno gibanje - cam- popravljeno na nastavitev | Visoke - programabilne poti, enostavno ponovno-nastavljanje nalog za nove družine delov |
| Čas menjave | 1–4 ure (menjava matrice + navijanje traku) | 2–8 ur (mehanske nastavitve + ponovna nastavitev kamere) | 30 min–2 uri (zamenjava EOAT + priklic programa) |
| Kompleksnost delov | Zmerno - omejeno s pritrditvijo trakov in ploščatimi ravninami | Zmerno do visoko - diskretni prazni prostori omogočajo globlje poteze | Visoka - popolna preusmeritev med postajami omogoča kompleksno 3D geometrijo |
| Tonažni razpon | 30T–600T tipično | 200T–2500T tipično | 60T–3000T+ (razširljivo med velikostmi stiskalnice) |
| Kompleksnost programiranja | Najmanjši - trak napreduje mehansko ali servo-napajan s fiksnim korakom | Zmerni - profili kamere, nastavljeni med gradnjo, omejena nastavljivost | Visoko - programiranje poti robota, nastavitev sinhronizacije, izogibanje trčenju |
| Tipični SPM (udarci na minuto) | 30–60+ | 20–30 | 10–20 (še-osni roboti) / 15–25 (servo prenosne palice) |
Progresivne matrice v primerjavi z robotskimi matricami za prenos
Progresivno žigosanjeprevladuje, ko izdelujete majhne do srednje velike dele v veliki količini na neprekinjenem traku. Predstavljajte si nosilec ali konektor, ki ostane dovolj raven, da ostane pritrjen na nosilni trak skozi 15 ali 20 postaj. Trak se podaja s fiksnim korakom, vsak gib proizvede končni del in z lahkoto lahko potisnete stopnje cikla nad 30 SPM. Poraba materiala je ponavadi nižja, ker trak zahteva dosledne nosilne odseke med postajami, vendar hitrost in -strošek na kos nadomestita obseg.
Robotski prenos spremeni enačbo, ko se deli povečajo, potrebujejo globoke vleke ali preusmeritev med fazami oblikovanja. Ker vsak obdelovanec potuje kot diskretni surovec, ni omejitev-širine traku in ni potrebe po ohranjanju združljivosti geometrije s pritrditvijo nosilca. Kompromis-je v hitrosti: prenos posameznih delov med postajami traja več časa kot premikanje neprekinjenega traku na določeni razdalji. Za programe, ki izvajajo manj kot 100.000 delov letno, ali dele s kompleksno 3D geometrijo je ta vrzel v hitrosti redko pomembna. Pri programih, ki potiskajo več kot milijon-enot preproste oblike, progresivne matrice še vedno zmagujejo na ekonomičnosti.
Mehanski prenos proti robotskim prenosnim sistemom
Namenske mehanske stiskalnice za prenos uporabljajo drogove ali sisteme povezav, ki jih poganja-odmikač, za premikanje delov med postajami v določenih časovnih intervalih. So hitri, zanesljivi in popolnoma primerni za veliko-serijsko proizvodnjo srednje{3}}delov, kjer se zaporedje oblikovanja ne spremeni. Pomislite na avtomobilske strukturne nosilce, izdelane na 600-tonski stiskalnici pri 25 SPM več let brez menjave matrice.
Omejitev se pokaže v trenutku, ko potrebujete prilagodljivost. Mehanski profili odmikačev so nastavljeni med gradnjo stroja ali večjim preoblikovanjem orodja. Spreminjanje gibanja prenosa za prilagoditev drugemu delu družine pomeni fizične prilagoditve, ki lahko trajajo celotno izmeno ali več. Robotski prenosni sistemi to rešujejo s programabilnimi potmi gibanja. Zamenjate konec-orodja-roke, naložite shranjen program, potrdite pozicioniranje in zaženete. Ta primerjava časov zamenjave matrice za robotski prenos pogosto daje prednost robotskemu pristopu za 50–75 % za trgovine, ki upravljajo družine mešanih delov na isti stiskalni liniji.
Kompleksnost programiranja je tista, kjer se stroški premaknejo nazaj. Mehanska prenosna stiskalnica po naročanju potrebuje le malo programske opreme. Robotski sistem zahteva programiranje poti, nastavitev sinhronizacije in preverjanje preprečevanja trkov vsakič, ko uvedete nov del. Trgovine brez lastnih-programerjev robotov bodisi oddajo to delo zunanjim izvajalcem bodisi vlagajo v orodja za simulacijo brez povezave za razvoj in preverjanje programov, preden izgubijo čas za tiskanje.
Okvir odločitve se skrči na tri vprašanja: Kako pogosto se menjate? Kako zapletena je vaša geometrija delov? In ali lahko vaše ciljne količine prenesejo udarce žigosanja za prenos matrice na minuto v območju 10–25 namesto 30+? Nanje odgovorite iskreno in prava vrsta sistema se ponavadi razkrije. Kar postane težje, je uskladitev samega prenosnega mehanizma z vašimi posebnimi zahtevami po delih, kar odpre povsem drugačen nabor izbir.
Vrste robotskih prenosnih sistemov in primeri njihove uporabe
Če veste, da pristop robotskega prenosa ustreza vašemu programu, je le polovica odgovora. Naslednje vprašanje - katera vrsta prenosnega mehanizma - določa vašo dosegljivo hitrost, omejitve tovora in koliko svobode imate pri preusmerjanju delov med postajami. Razpon tonaže robotskega prenosnega sistema sega od 60T namizne-stiskalnice do 3000T+ tandemskih linij, mehanizem, ki ga izberete, pa se mora ujemati s stiskalnico in delom.
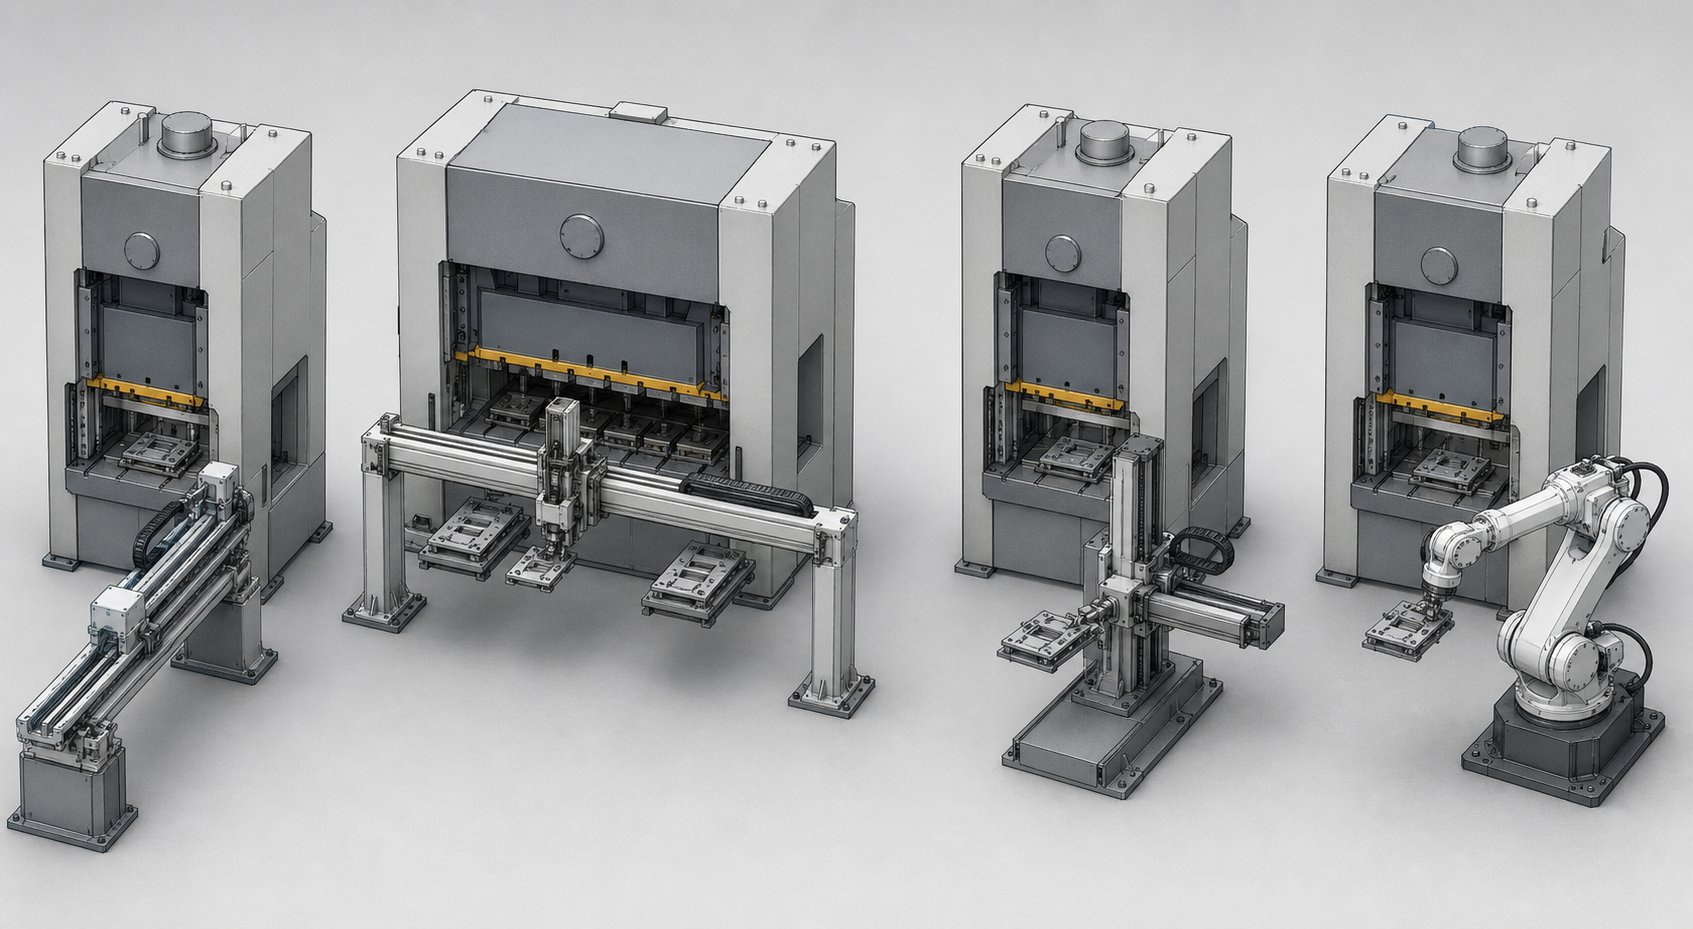
Tukaj je razčlenitev štirih primarnih vrst sistemov, na katere boste naleteli, ko boste določali celico za žigosanje robotske matrice za prenos:
| Vrsta sistema | Tonažni razpon | Hitrost (SPM) | Nosilnost | Razpon velikosti delov | Tipični primeri uporabe |
|---|---|---|---|---|---|
| Servo prenosne palice | 200T–1500T | 15–25 | Do 15 kg | Majhna do srednja (do ~600 mm) | Avtomobilski nosilci, strukturne komponente, hitra-proizvodnja v liniji |
| Prečni sistemi | 400T–2500T | 10–18 | Do 40 kg | Srednje do velike (do ~1500 mm) | Plošče karoserije, široki žigosani deli, ki zahtevajo bočno premikanje |
| Tri{0}}prenosi | 60T–800T | 12–30 | Do 10 kg | Majhna do srednja (do ~400 mm) | Kompleksni profili gibanja, deli z globokim-vlečenjem,-aplikacije za prenos matrice |
| Še-osni zglobni roboti | 60T–3000T+ | 6–15 | Do 80 kg+ | Poljubno (omejeno z dosegom robota) | Preusmeritev delov, tandemske stiskalne linije, mešane družine delov, največja prilagodljivost |
Servo prenosne palice in prečni sistemi
Sistem za žigosanje s servo prenosom je delovni konj za srednje{0}}serijsko proizvodnjo v liniji. Predstavljajte si dve vzporedni palici, ki tečeta po dolžini vašega kompleta matric, poganjata ju servo motorji, ki neodvisno nadzorujeta dviganje, vpenjanje in premikanje naprej. Palice primejo obdelovanec na vsaki postaji, ga dvignejo stran od spodnje matrice, ga premaknejo na naslednjo postajo v programiranem koraku in ga spustijo - vse znotraj okna med zaporednimi pritiski. Ker so potovalne razdalje kratke in je gibanje linearno, lahko ti sistemi vzdržijo 15–25 SPM, odvisno od teže dela in dolžine koraka.
Opazili boste, da so servo palice odlične, če deli ostanejo usmerjeni v dosledni ravnini skozi celotno zaporedje oblikovanja. Obvladujejo prenose-na-postajo brez rotacije, zaradi česar so idealni za progresivno-oblikovanje na diskretnih surovcih: pomislite na strukturne nosilce, ojačitvene plošče in montažne plošče, ki se preprosto pomikajo naprej med postajami za vlečenje, obrezovanje in prirobnico.
Prečni sistemi razširjajo ta koncept za širše dele. Namesto vzporednih palic s prsti se prečka razteza po celotni širini stiskalnice in nosi en sam žarek orodja, ki oprime del na najširših točkah. Ta sistem prečnih matric za prenos je primeren za primere uporabe, kjer deli presegajo 600 mm širine - notranji del vrat, strešne plošče ali velike komponente aparata, ki bi previsele standardne prste za prenos. Kompromis-je hitrost: večja premikajoča se masa in daljše prečne razdalje običajno omejujejo prečne sisteme na 10–18 SPM.
Oba sistema se namestita bodisi na okvir stiskalnice bodisi v sam komplet matrice.Pre-montirani prenosi lahko tečejo hitrejezaradi krajših potovalnih razdalj, čeprav dodajajo kompleksnost zasnove z integracijo prenosnih komponent neposredno v strukturo matrice. Sistemi, nameščeni na stiskalnico, ponujajo lažji dostop za vzdrževanje in enostavnejšo zasnovo matrice za ceno nekoliko daljših poti gibanja.
Tri{0}}prestavne naprave in zglobne robotske roke
Ko se mora vaš del premakniti v treh dimenzijah med postajami - dvignjen iz globoke vlečne votline, premaknjen bočno in spuščen v naslednjo postajo na drugi višini - tri-sistem stiskalnice za prenos kos tri osi. Ti sistemi delujejo v ravninah X-Y-Z in zagotavljajo gibe dviga, prenosa in vpenjanja, ki so potrebni za čiščenje kompleksne spodnje-geometrije matrice, vključno z odmikači, bloki za gnezdenje in vodilnimi komponentami.
Tri{0}}prenosi so običajno nameščeni na ploščo-ali-stiskanje, z orodjem, ki je zasnovano tako, da zagotavlja prostor za povratno pot prstov, hkrati pa se izogiba motnjam pri nižjih-matričnih jeklih. Natančnost pozicioniranja je odvisna od kombinacije geometrije delov, blokov za gnezdenje in lokatorskih zatičev za ohranjanje orientacije med umikom prsta. En izziv, ki ga je vredno omeniti: daljši koraki povzročajo večje pospeške, kar lahko povzroči vibracije in nestabilno gibanje vtiskovanja. Tanki materiali so še posebej občutljivi na ta učinek, saj je pogosto potrebna simulacija-prenosa gibanja, da se določi profil, ki uravnava hitrost in stabilnost položaja.
Še-osno žigosanje matrice za prenos robotov predstavlja nasprotni konec spektra prilagodljivosti. Anzgibni šest{0}}osni robotse lahko obdelovancu približa iz katerega koli kota, ga pobere z ene postaje, zavrti za 90 ali 180 stopinj v-zraku in ga postavi v naslednjo matrico v popolnoma drugačni orientaciji. Zaradi tega so šest-osni sistemi edina izvedljiva izbira, ko vaše zaporedje oblikovanja zahteva preusmeritev dela med stopnjami - obračanje globoko-vlečene lupine za dostop do nasprotne strani ali vrtenje nosilca za oblikovanje prirobnic na več straneh.
Kompromis-je hitrost. Še-osna roka, ki nosi vtisnjen del skozi zapleteno pot gibanja, običajno doseže 6–15 SPM, precej pod servo palicami ali tri-osnimi sistemi. Večji, težji obdelovanci še poslabšajo težavo: povečana delna teža in končna-masa-orodja roke povečata vztrajnostne obremenitve, kar pogosto zahteva še nižje delovne hitrosti za varno upočasnitev in natančno namestitev.
Kaj torej poganja odločitev med temi štirimi tipi sistemov? Prevladujejo trije dejavniki:
- Geometrija delov in potrebe po orientaciji- če del ostane raven in se premika naravnost naprej, servo palice zmagajo pri hitrosti. Če potrebuje rotacijo ali kompleksno prestavljanje, so šest{2}}osni roboti vaša edina realna možnost.
- Teža in velikost dela- težji in širši deli vas potisnejo k prečnim sistemom ali visoko{1}}koristnim šest{2}}robotom. Lahki deli pod 10 kg odpirajo vrata do hitrejših možnosti tri-osi ali servo drogov.
- Zahtevane spremembe orientacije- oblikovanje zaporedij, ki zahtevajo obračanje, nagibanje ali vrtenje delov med postajami, popolnoma odpravi možnosti linearnega prenosa. Samo šest-osne zglobne roke zagotavljajo popolno preusmeritev.
Spekter se naravno spreminja. Preprosta robotska oskrba stiskalnice z eno -osno roko za nalaganje in praznjenje, ena postaja je na enem koncu. Popolnoma integrirane več-postajne linije s servo prečnimi prenosi, ki tečejo pri 18 SPM, sedijo na drugi strani. Večina resničnih aplikacij je nekje vmes - in pravilna izbira mehanizma določa, ali vaša celica doseže svoje cilje glede časa cikla ali pusti prepustnost na tabeli.
Izbira mehanizma pa je le del uganke. Orodje, ki dejansko zgrabi in zadrži del med postajami - konec--orodja za roko - uvaja lastne inženirske izzive, ki se razlikujejo glede na material, geometrijo dela in to, koliko se oblika obdelovanca spreminja, ko napreduje skozi faze oblikovanja.
Konec--načrte orodja za roke za aplikacije prenosnih matric
V splošni robotiki je zasnova EOAT relativno enostavna - vzemite predmet, ga premaknite, odložite. Pri žigosanju s prenosno matrico se problem pomnoži. Del, ki ga držite na postaji tri, ni videti nič podoben delu na postaji ena. Je globlji, drugače prirobljen in prevlečen z mazivom za oblikovanje. Oblikovanje orodja za konec roke za žigosanje prenosne matrice pomeni reševanje premikajoče se tarče: vsaka postaja proizvede drugačno geometrijo, ki zahteva lastno strategijo prijemanja.
Vrste prijemal za rokovanje z vtisnjenimi deli
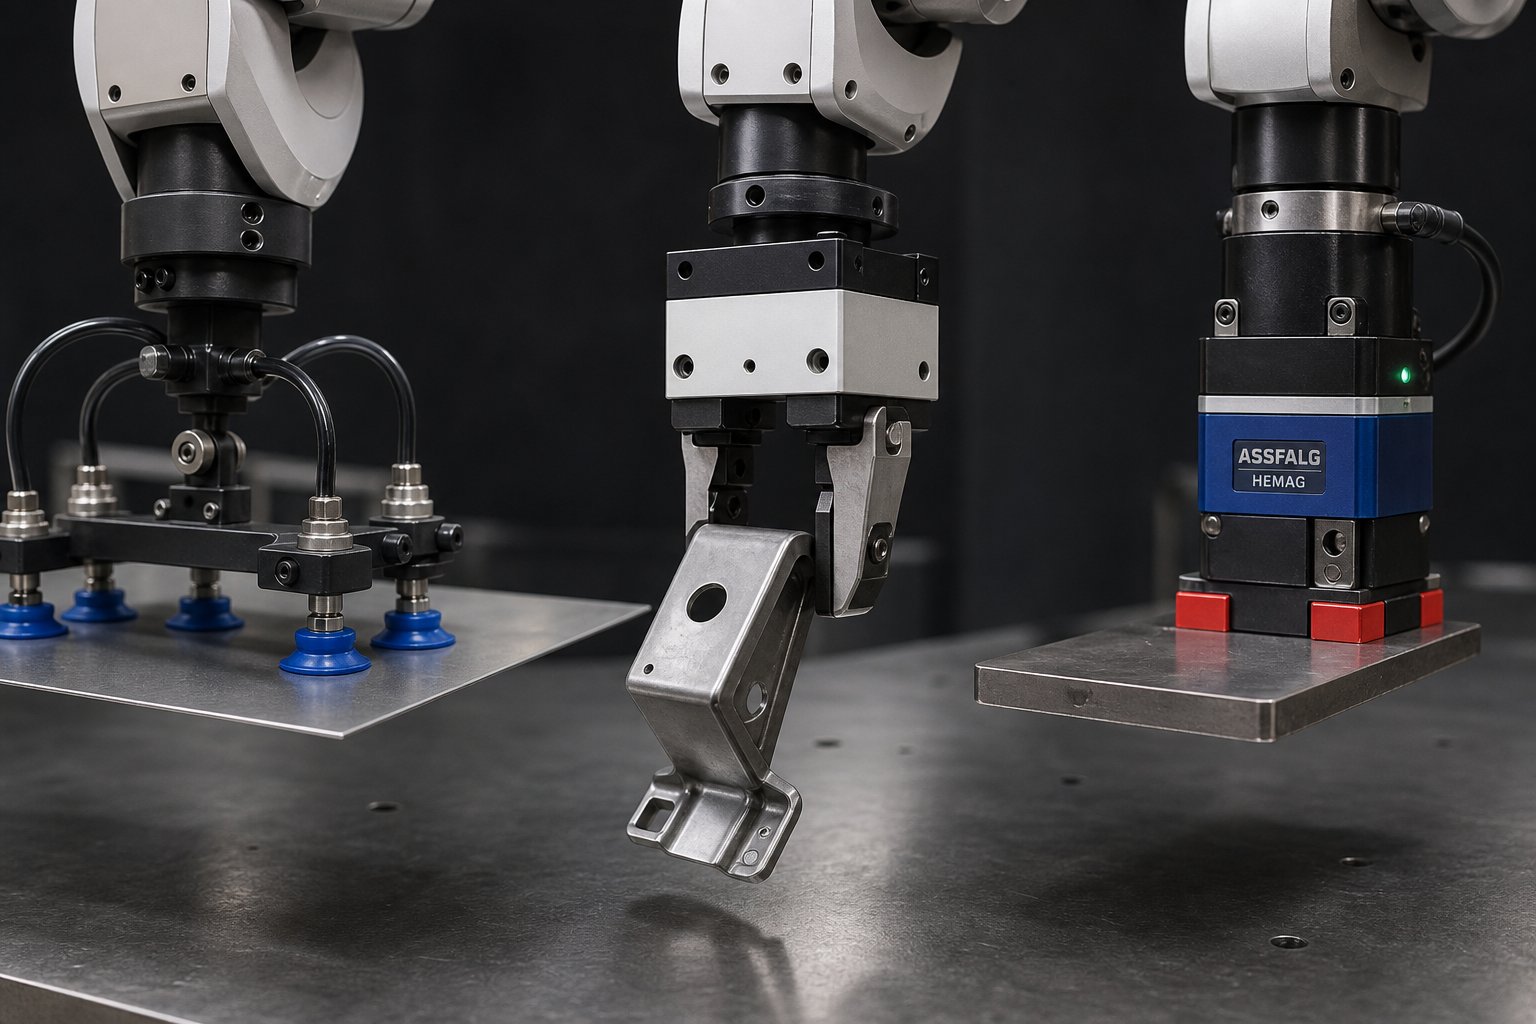
Pri aplikacijah prenosnih matric prevladujejo tri družine prijemal, od katerih je vsaka prilagojena različnim značilnostim delov:
Niz vakuumskih skodelicnajbolje delujejo na ravnih ali rahlo ukrivljenih površinah z dovolj površine, da ohranijo celovitost tesnila. So hitri za aktiviranje, lahki in puščajo minimalne sledi na končnih površinah. Omejitev? Oblikovanje maziv, oljni filmi in perforirane geometrije uničijo zanesljivost sesanja. Če vaš del pride iz vlečne postaje, prevlečene z oljem za žigosanje s prirobljenim obodom, bodo vakuumske skodelice težko držale.
Mehanska prijemala- vključno s pnevmatskimi prijemali čeljusti in servo{1}}krmiljenimi prsti - fizično vpnejo obdelovanec na določene robove ali elemente. Brez težav obvladajo mastne dele, nepravilne profile in težje tovore. Kompromis-je v hitrosti: aktiviranje čeljusti doda milisekunde vsakemu prenosnemu ciklu, prijemalne lastnosti pa morajo obstajati v geometriji dela na vsaki postaji.
Magnetna prijemalaponujajo takojšnjo uporabo z železovimi materiali in so odlični pri rokovanju z ravnimi surovci ali rahlo oblikovanimi jeklenimi deli. Ne potrebujejo posebnih prijemalnih lastnosti in dobro prenašajo mazalne filme. Vendar pa so omejeni na feromagnetne materiale, ne morejo obdelati aluminija ali nerjavečega jekla in lahko pustijo ostanek magnetizma, ki povzroča težave pri nadaljnji montaži.
Pri ocenjevanju uporabe vakuumskega prijemala v primerjavi z uporabo mehanskega prijemala za žigosanje upoštevajte ta izbirna merila:
- Delna teža- težji deli dajejo prednost mehanskim prijemalom s pozitivno vpenjalno silo pred vakuumskimi sistemi, omejenimi z razpoložljivo površino
- Občutljivost površinske obdelave- Površine razreda A ali pobarvane plošče zahtevajo vakuumske skodelice, ki ne{1}}označujejo, ali prijemala z mehkim{2}}kontaktom, da se izognete sledi očem
- Oblikovanje prisotnosti maziva- uporaba težkega olja zmanjša učinkovitost vakuumskega tesnjenja in pogosto potisne zasnovo k mehanskim ali magnetnim rešitvam
- Izpostavljenost temperaturi- vroče-vtisnjeni deli presežejo 200 stopinj pri prenosu, zahtevajo toplotno-odporne materiale za orodje in odpravljajo standardne vakuumske skodelice
- Časovne omejitve cikla- vklop vakuuma je skoraj trenuten; mehansko aktiviranje čeljusti doda 50–150 ms na cikel prijema/spuščanja
Kritičen izziv, ki je edinstven za oblikovanje matrice za prenos EOAT za žigosane dele, je napredovanje geometrije. Prazna vstopna postaja ena je ravna. Do postaje tri ima vlečene stene in prirobnico. Do pete postaje so rezi obrezovanja odstranili material, na katerega se je vaše prijemalo zanašalo na prejšnjih postajah. To pomeni, da vsaka postaja pogosto zahteva drugačno konfiguracijo prijemala - ali univerzalni okvir orodja z nastavljivimi prijemalnimi točkami, ki se prilagajajo spreminjajoči se obliki dela.
Skladnost prijemala je prav tako pomembnejša kot pri običajnih aplikacijah poberi{0}}in-postavi. Vtisnjeni deli imajo dimenzionalne variacije zaradi vzmetenja materiala, sprememb debeline in toplotnih učinkov. Togo prijemalo z ničelno toleranco za pozicijsko napako bo zgrešilo prijemalko ali obremenilo del. Dodajanje skladnih elementov - vzmetno-napetih prstov, lebdečih vakuumskih nosilcev ali-servo prijemal z omejeno silo - omogoča, da orodje absorbira spremembe brez žrtvovanja natančnosti namestitve na naslednji postaji.
Material-Posebni vidiki EOAT
Material obdelovanca bistveno spremeni enačbo izbire prijemala. Tisto, kar se odlično obnese pri vtisnjenih izdelkih iz mehkega jekla, lahko poškoduje aluminij ali popolnoma odpove na vroče-oblikovanem borovem jeklu.
Aluminijzahteva prijemala brez{0}}oznak po vsej plošči. Mehke vakuumske skodelice s poliuretanskimi ali silikonskimi kontaktnimi površinami so običajne za izbiro prijemal za prenosne linije za žigosanje aluminija. Mehanska prijemala, če se uporabljajo, potrebujejo plastične vložke ali čeljusti Delrin, da preprečijo praske na površini. Nižja togost aluminija tudi pomeni, da se deli med prenosom bolj upogibajo, zato je treba podporne točke porazdeliti, da se prepreči trajna deformacija med-hitrimi velikimi pospeški.
Vroče-vtisnjeno borovo jeklopredstavlja toplotni izziv. Deli izstopijo iz oblikovalne matrice pri temperaturah precej nad 200 stopinj, orodje za prenos pa mora preživeti ponavljajočo se izpostavljenost toploti brez degradacije. Standardne gumijaste vakuumske posode se topijo. Potrebni so-silikonski spojini, odporni na vročino, prsti-prevlečeni s keramiko ali vodno{6}}hlajeni mehanski prijemi. Toplotni ščit na samem okvirju orodja ščiti senzorje, ožičenje in pnevmatske napeljave pred poškodbami zaradi sevanja toplote.
Nerjaveče jeklozdružuje dve težavi: močno nanašanje maziv in ne-feromagnetne vrste, ki odpravljajo magnetna prijemala. Debeli oljni filmi, ki so običajni pri oblikovanju iz nerjavečega jekla, motijo nastanek vakuumskega tesnila, zaradi česar so nizi skodelic nezanesljivi. Mehanska prijemala z nazobčanimi ali narebričenimi površinami čeljusti prerežejo oljni film, da vzpostavijo pozitiven oprijem - kompromis-je možna oznaka na ne-kritičnih površinah. Za vidne dele inženirji pogosto oblikujejo namenske prijemalne jezičke v surovcu, ki se obrezujejo v poznejših postajah.
Navsezadnje zasnova EOAT pri žigosanju matrice za prenos ni-enkratna odločitev. Gre za--inženirsko vajo postaje, ki se razvija z delom skozi zaporedje oblikovanja. Pravilno delo pomeni, da robot natančno in dosledno postavlja dele. Če se naredite napačno, to pomeni zrušitve stroja, odpadke in izgube časa cikla, ki jih ne more popraviti nobena količina sinhronizacijskega prilagajanja -, kar nas pripelje do tega, kako točno sinhronizacija med stiskalnico in robotom dejansko deluje.
Pritisnite-za-Zahteve za sinhronizacijo in integracijo robota
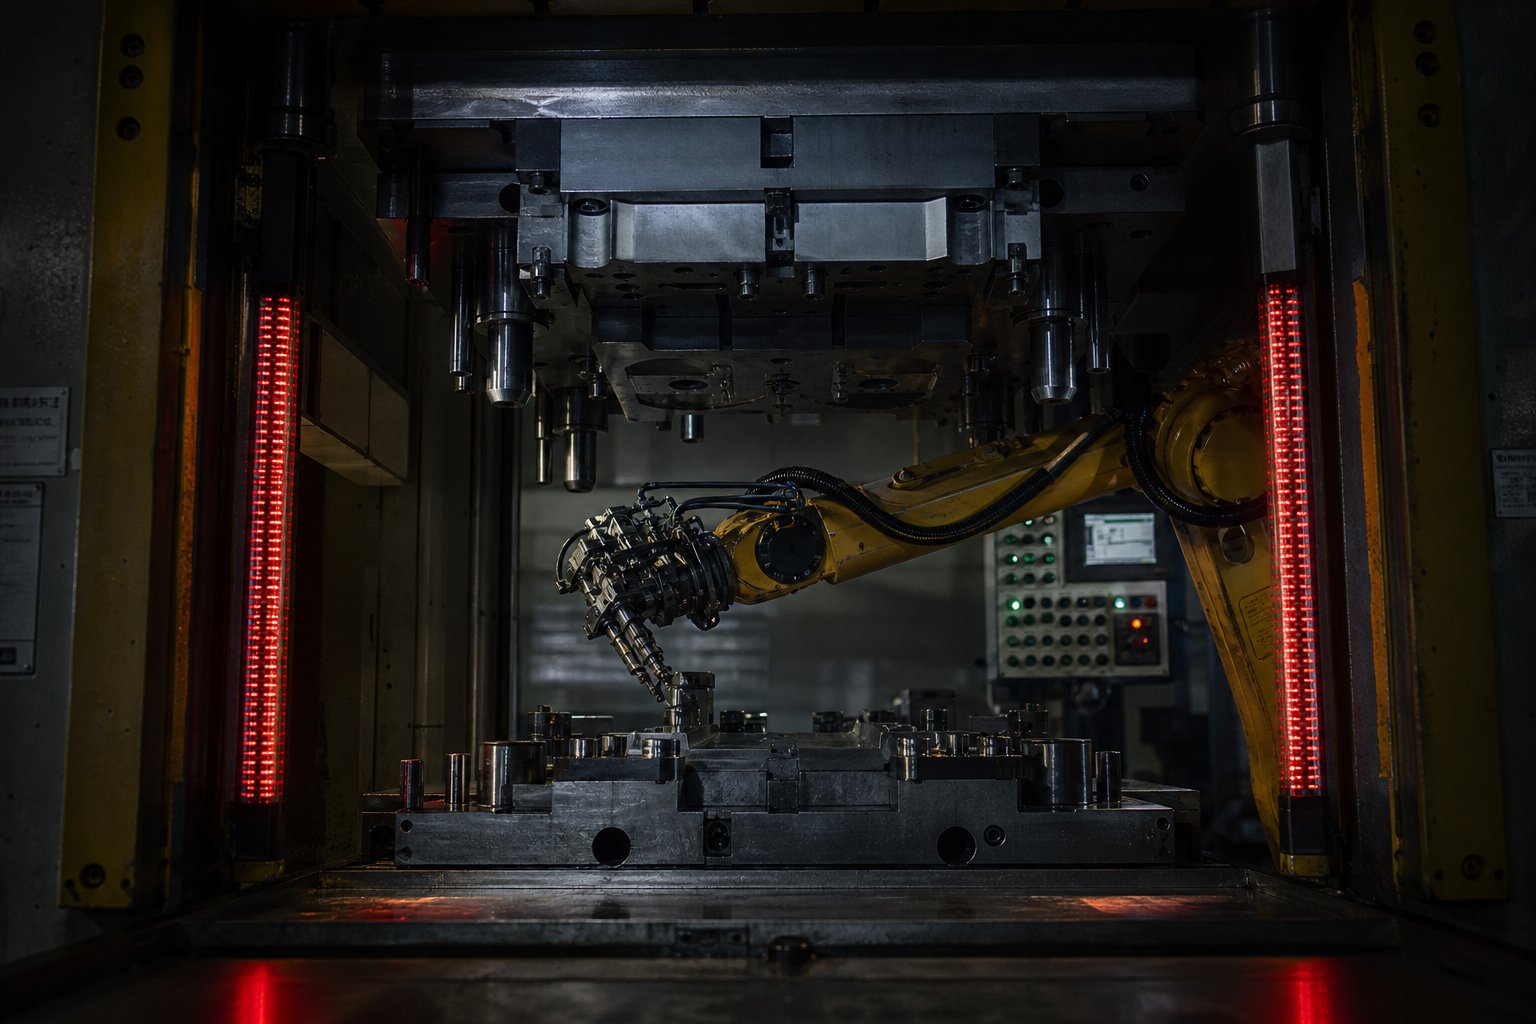
Vsako milisekundo se oven spusti proti postaji matrice, prenosni sistem mora biti že prazen. Robota robota, ki se 50 ms predolgo zadržuje v prostoru za matrico, ne poškoduje samo orodja - lahko uniči stiskalnico, del in konec--orodja roke v eni sami potezi. Sinhronizacija stiskalnice in robota v celici prenosne matrice je nevidni inženiring, ki omogoča vse ostalo: natančno postavitev delov, varno razdaljo od matrice in dosledne čase cikla gib za gibom.
Sinhronizacijski pristop, ki ga uporabljate, je v celoti odvisen od vrste tiska, ki jo uporabljate, in od tega, koliko-komunikacije v realnem času podpira vaša nadzorna arhitektura.
Usklajevanje-na osnovi kamere in servo{1}}sinhronizacija
Pri običajnih mehanskih stiskalnicah z vztrajnikom s fiksno-hitrostjo in zavornim-sistemom sklopke se sinhronizacija zanaša na čas-na podlagi odmikača. Rotacijski dajalnik, nameščen na ročični gredi stiskalnice, neprekinjeno poroča o kotnem položaju. Krmilnik robota preslika svoj profil gibanja glede na določene kote gonilke: "začni vstop pri 180 stopinjah, dokončaj namestitev za 250 stopinj, sprosti prostor za 310 stopinj." Robot obravnava hod stiskalnice kot ponavljajoče se časovno kolo in mora dokončati svoje celotno prenosno gibanje znotraj dovoljenega kotnega okna.
To deluje zanesljivo pri hitrostih-stacionarnega stanja, vendar uvaja omejitve. Stiskalnica deluje pri fiksnem SPM, o kotnem oknu se ni-mogoče pogajati in robot mora doseči svoje cilje v vsakem ciklu, ne glede na variacijo delne teže ali zakasnitve pri aktiviranju prijemala. Če sistem ne more dosledno dokončati prenosov znotraj okna, upočasnite pritisk ali preoblikujte pot gibanja.
Čas robotskega prenosa servo stiskalnice deluje drugače - in ponuja pomembno prednost. Ker servo stiskalnica neodvisno nadzoruje položaj in hitrost batna skozi gib, lahko dejansko zaustavi ali upočasni baten v zgornji mrtvi točki, da robotu zagotovi dodaten čas za prenos. Stiskalnica in robot delujeta kot usklajeni osi in ne kot glavni-podrejeni napravi. Krmilnik robota in krmilnik stiskalnice izmenjujeta podatke o položaju v realnem času, kar omogoča stiskalnici, da svojo krivuljo gibanja prilagodi dejanskemu napredku robota, namesto da predvideva fiksni čas. To usklajevanje omogoča hitrejši učinkovit pretok, ker stiskalnica ne izgublja časa s čakanjem na TDC v najslabšem-možnem scenariju prenosa, ki se morda ne zgodi v vsakem ciklu.
Komunikacijski protokoli in zaščitne zapore
Sinhronizacijska plast je odvisna od komunikacije fieldbus med robotskimi krmilniki in krmilniki stiskalnice. Trije protokoli prevladujejo v napravah za žigosanje robotskih prenosnih matric:
- EtherCAT- obdeluje podatke "sproti", ko gredo paketi skozi omrežna vozlišča, kar zagotavlja čase cikla pod 1 ms z minimalno zakasnitvijo. Zaradi njegove prilagodljivosti v omrežni topologiji (linija, zvezda, drevo) je zelo-primeren za kompleksne celice z več-postajami, kjer so naprave porazdeljene po tiskarski liniji.
- PROFINET- Siemens-razvit in široko uveden v evropskih tiskarskih trgovinah, ki ponuja deterministično komunikacijo s predvidljivim časom dostave paketov. Njegova moč je v hitrem-prenosu podatkov v realnem času, zlasti v okoljih, ki so že zgrajena okoli PLK-jev Siemens.
- DeviceNet- protokol, ki temelji na CAN- in je pogost v severnoameriških obratih, zlasti na starejših tiskarskih linijah. Dobro obvladuje komunikacijo na ravni V/I-vendar nima hitrosti cikla EtherCAT ali PROFINET za-hitre prenosne aplikacije.
Izbira medEtherCAT in PROFINET za komunikacijo s tiskarskimi robotipogosto pride do obstoječe infrastrukture. Trgovine s krmilniki tiska -na osnovi Siemensa se nagibajo k PROFINET-u za brezhibno integracijo. Objekti, ki uporabljajo arhitekturo Beckhoff ali več-prodajalcev, težijo k fleksibilnosti odprtega-protokola EtherCAT. V vsakem primeru mora fieldbus posredovati posodobitve položaja dovolj hitro, da se robotski krmilnik lahko odzove v enem ciklu stiskanja - običajno pod 4 ms za aplikacije, ki se izvajajo nad 15 SPM.
Varnostna zapora je hrbtenica celotnega sistema. Tukaj je logika: pred vsakim udarcem navzdol krmilnik stiskalnice preveri, ali je robot sporočil "jasen" signal, ki potrjuje, da je zapustil prostor matrice in dosegel varen položaj zunaj ovojnice gibanja prenosa. Če ta signal ne prispe znotraj konfiguriranega časovnega okna -, izmerjenega v stopinjah-kotnega kota gonilke ali absolutnih milisekundah -, se stiskalnica takoj ustavi. Brez izjem.
Robustna zaščitna ključavnica za robotski prenos uporablja redundantno potrditev. Krmilnik robota pošlje jasen signal, neodvisni senzor (svetlobna zavesa, stikalo za bližino ali laser za-zaznavanje con) pa preveri, ali je robot fizično zunaj območja matrice. Dvo{3}}kanalno preverjanje preprečuje, da bi napaka v programski opremi v krmilniku robota poslala lažno "počisti", ki omogoča, da se stiskalnica premakne v zaseden prostor matrice.
Zahteve glede natančnosti pozicioniranja robotskega prenosa običajno zahtevajo ±0,5 mm ali več na mestu postavitve. Ponovljivost - zmožnost doseganja istega položaja iz cikla v cikel - mora biti pogosto še tesnejša, v razponu od ±0,1 do ±0,2 mm, da se prepreči kumulativni odmik, ki vodi do napačnih-zadetkov na locirnih zatičih ali gnezdih matrice. Temperaturne spremembe v okvirju stiskalnice, toplotna rast robotske roke pri daljših vožnjah in obraba EOAT sčasoma izzivajo te specifikacije.
Dve tehnologiji dodajata inteligenco, ki presega čisti nadzor položaja:
- Vi{0}}vodena namestitev- kamere, nameščene nad ali poleg postaj za matrice, zajemajo položaj dela v realnem času in posredujejo popravke odmika krmilniku robota. To kompenzira delni premik med prenosom, zdrs prijemala ali napako pri pozicioniranju surovca, s čimer poveča učinkovito natančnost namestitve, ki presega tisto, kar zagotavlja robotova izvorna ponovljivost.
- Zaznavanje-navora sile- senzorji, vgrajeni v robotovo zapestje ali v EOAT, zaznavajo kontaktne sile med nameščanjem. Če del naleti na nepričakovan upor - neporavnan lokacijski zatič, žleb v votlini matrice ali prejšnji del, ki ni bil izvržen -, senzor sproži ustavitev, preden robot zapelje del v oviro. To ščiti matrico in obdelovanec, hkrati pa zagotavlja zgodnje opozorilo o težavah z orodjem, ki sicer ne bi bile odkrite, dokler se ne pojavi kakovostna napaka.
Ti zaznavni sloji skupaj spremenijo sinhronizacijski sistem iz povsem reaktivnega časovnega mehanizma v proaktivna vrata kakovosti. Robot ne samo premika delov dovolj hitro, da bi se izognil ovnu -, ampak potrdi pravilno namestitev, zazna anomalije in zaščiti naložbo v matrico v vsakem ciklu. Ta kombinacija hitrosti, natančnosti in inteligence je tisto, zaradi česar je robotski prenos izvedljiv za proizvodna okolja, kjer stroški popravila matrice in stopnje odpadkov neposredno vplivajo na donosnost programa.
Kljub temu ima vsa ta prefinjenost sinhronizacije svojo ceno. Več senzorjev, več programiranja, več vzdrževanja - in v nekaterih programih ti stroški preprosto niso upravičeni. Vedeti, kje tehnologija zaostaja, je pomembno prav tako kot razumevanje, kje je odlična.
Omejitve in kdaj robotski prenos ni prava izbira
Prilagodljivost, programljivost in zapleteno ravnanje z deli naredijo robotske prenosne sisteme privlačne na papirju. Toda tukaj je tisto, kar prodajne predstavitve redko poudarjajo: za precejšnje število programov za žigosanje ta tehnologija poveča stroške in kompleksnost, ne da bi zagotovila sorazmeren donos. Vedeti, kdaj ne uporabiti robotskega prenosnega žigosanja, je prav tako dragoceno kot vedeti, kdaj ustreza.
Omejitve glasnosti in hitrosti
Fizika je enostavna. Premikanje diskretnega dela skozi prostor z robotskim mehanizmom traja dlje kot premikanje neprekinjenega traku s fiksnim korakom. Progressive die linije rutinsko vzdržujejo30 do 60+ udarcev na minuto, medtem ko robotske prenosne celice običajno delujejo med 6 in 25 SPM, odvisno od vrste mehanizma. Ta vrzel se poveča v milijonih ciklov.
Razmislite o preprostem nosilcu, proizvedenem pri 500.000 enotah letno. Pri 40 SPM na progresivni matrici potrebujete približno 210 ur tiskanja. Isti del na robotskem prenosnem sistemu, ki deluje s 15 SPM, zahteva 556 ur - skoraj trikratno zmogljivost stiskalnice. Ko delovni čas nosi obremenjen strošek 200–400 USD na uro, se omejitve hitrosti žigosanja robotske prenosne matrice prevedejo neposredno v ekonomiko programa, ki se ne zapre.
Namenske mehanske stiskalnice za prenos se soočajo s podobno primerjavo, vendar so boljše pri hitrosti. Me-poganjani drogovi, ki delujejo pri 20–30 SPM, premostijo vrzel med progresivnimi matricami in robotskimi sistemi. Za programe s stabilnimi, dolgo{5}}delujočimi družinami delov, ki ne potrebujejo pogostih menjav, zagotavljajo mehanski prenosi višjo prepustnost z manj načini napak in manj stroškov programiranja.
Ko zmagajo preprostejše rešitve
Robotski prenos ni povsod napačna izbira -, vendar je napačna izbira v določenih, prepoznavnih scenarijih. Če vaš program ustreza kateremu koli od teh pogojev, bo verjetno zmagal preprostejši pristop:
- Zelo velik volumen, preprosta geometrija- delov, ki lahko ostanejo pritrjeni na nosilni trak skozi vse preoblikovalne postaje, sodi v progresivno matrico. Težko je preseči stroškovno prednost na-kos pri količinah nad 250.000 enot letno.
- Majhni, lahki deli, ki jih ni treba preusmeriti- če obdelovanec ves čas oblikovanja ostane v eni ravnini in tehta manj kot nekaj kilogramov, mehanske prenosne palice prekašajo robotske roke glede hitrosti in zanesljivosti.
- Ciljni čas cikla nad 30 SPM- noben šest-osni robot in nekaj servo prenosnih drogov ne morejo zanesljivo vzdrževati te hitrosti. Namenski mehanski sistemi s fiksnim časom odmikačev so pri teh hitrostih bolj predvidljivi.
- Omejena površina- progresivna matrica teče znotraj ene stiskalnice s kompaktno navito linijo. Robotske prenosne celice pogosto zahtevajo dodatne varnostne ograje, ovojnice dosega robota, stojala za shranjevanje EOAT in proste cone, ki znatno razširijo odtis.
- Proračunsko-omejeni programi, pri katerih geometrija delov omogoča-oblikovanje na osnovi trakov- če je vaš del mogoče izdelati na traku brez sekundarnih operacij, so zaradi nižjih stroškov orodja in integracije progresivnih matrice finančno racionalna izbira.
Obstaja tudi vprašanje robotskega prenosa v primerjavi s progresivnim prelomom{0}}vprašanje o celotni prostornini, na katerega mora odgovoriti vsak proizvodni inženir, preden vloži kapital. Izračun -rentabilnosti primerja skupne stroške sistema (integracija stiskalnice, robot, EOAT, programiranje, validacija) s prihranki na-kos zaradi zmanjšanih sekundarnih operacij ali izboljšane uporabe materiala. Pri geometrijsko enostavnih delih je lahko ta-točka rentabilnosti tako visoka, da se za vaš program nikoli ne uresniči. Zgodnje preverjanje številk prepreči drago pre-inženiring.
Kompleksnost programiranja si zasluži tudi pošteno priznanje. Vsak nov del, uveden v robotsko prenosno celico, zahteva programiranje poti, validacijo sinhronizacije, simulacijo-preverjanja trka in kvalifikacijo EOAT. Trgovine brez namenskih programerjev robotov se soočajo s stroški zunanjega izvajanja od 5000 do 15 000 USD na nov program, poleg tega pa se jim prištejejo časi izpadov tiska med validacijo na-stroju. Nasprotno pa progresivne matrice sploh ne potrebujejo programiranja - napredovanje traku je mehansko in edina nastavitvena spremenljivka je pomik.
Zahteve po spretnostih vzdrževanja se prav tako dvigujejo. Linija progresivnih matric potrebuje orodje-in-izdelovalce matric in operaterje stiskalnice. Robotska celica za prenos dodaja odgovornostm vzdrževalcev odpravljanje težav s servo pogonom, diagnostiko omrežja fieldbus, kalibracijo sistema vida in-odpravljanje napak, specifičnih za robota. Manjše trgovine brez multi-tehnikov pogosto menijo, da je breme podpore nevzdržno.
Celo prilagodljivost prehoda - glavna prodajna točka robotskega prenosa - si zasluži preverjanje resničnosti. Zamenjava EOAT, nalaganje novega robotskega programa in izvajanje validacijskih delov še vedno traja od 30 minut do dve uri. To je hitreje kot predelava strojne stiskalnice za prenos, vendar ni nič. In za razliko od progresivne matrice, ki proizvaja dobre dele od prve poteze po nastavitvi, bo robotski sistem morda potreboval več ciklov natančne-uravnave položaja, preden deli dosledno zadenejo lokatorje matrice v okviru specifikacij.
Nič od tega ne pomeni, da je robotski prenos napačna tehnologija. Zaradi tega je specializiran - zasnovan za programe, kjer zapletenost delov, velikost ali družinska raznolikost resnično zahtevajo prilagodljivo avtomatizirano upravljanje. Inženirji, ki dobijo najboljše rezultate, so tisti, ki pošteno ocenijo, ali njihov program dejansko potrebuje to zmogljivost ali pa preizkušena, preprostejša metoda zagotavlja enak rezultat z nižjim tveganjem in stroški. Sam proces vrednotenja sledi strukturirani poti, ki jo je vredno podrobno preučiti.
Kako proizvodni inženirji ocenjujejo sisteme za vtiskovanje matrice za prenos
Potrdili ste torej, da vaš program resnično zahteva robotski prenos - geometrija dela zahteva preusmeritev, količine upravičujejo naložbo, enostavnejše metode pa ne uspejo. Kje začnete? Določanje robotskega sistema za žigosanje za prenos ni ena sama odločitev. To je zaporedje soodvisnih odločitev, od katerih vsaka omejuje naslednjo. Preskočite korak ali naredite napačen vrstni red in na koncu boste dobili stiskalnico, ki ne more očistiti orodja, robota, ki ne more doseči časa cikla, ali matrice, ki niso bile zasnovane z robotskim dostopom v mislih.
Geometrija delov in analiza zaporedja procesov
Vrednotenje se vedno začne s samim delom - ne s tiskom, ne z robotom in ne s proračunom. Tukaj je strukturirano zaporedje, ki mu sledijo izkušeni inženirji, ko določajo sistem za nov program:
- Določite geometrijo dela in zaporedje oblikovanja- preslika vsako fazo oblikovanja od ravnega surovca do končnega dela. Določite globine vleka, operacije obrezovanja, kote prirobnic in vse postaje, ki zahtevajo preusmeritev dela. To zaporedje narekuje število postaj matrice in kompleksnost prenosnih gibov med njimi.
- Določite zahteve glede tonaže in velikosti postelje- izračuna sile oblikovanja za vsako postajo na podlagi lastnosti materiala, razmerja vlečenja in površine dela. Postaja z največjo-tonažo določa vašo najmanjšo kapaciteto stiskalnice, skupno število postaj pa določa velikost postelje. Zahteve glede tonaže robotske prenosne matrice in velikosti postelje morajo upoštevati razmik med postajami, ki pušča prostor za robotske vstopne in izstopne poti.
- Analizirajte potrebe po ovojnici gibanja prenosa- določa, kako se del premika med vsakim parom postaj. Ravni-naklon črte? Navpični dvig nad komponentami matrice? Polna rotacija? Ta analiza določa, ali so servo palice, prečni sistemi ali šest{3}}osne roke primerne za vašo aplikacijo.
- Določite natančnost in ponovljivost pozicioniranja- določite tolerance postavitve na vsaki postaji na podlagi geometrije lokatorja matrice in toleranc značilnosti delov. Natančnost poravnave med-postajo-prenosne matrice običajno zahteva namestitev ±0,5 mm s ponovljivostjo ±0,1–0,2 mm, da se izognete napačnim-udarkom na locirnih zatičih.
- Ocenite ciljne čase cikla glede na zmogljivosti sistema- primerjajte vaš zahtevani SPM z realno prepustnostjo mehanizmov prenosa kandidatov. Če vaš prostorninski načrt potrebuje 18 SPM in vaša ovojnica gibanja zahteva šest-osno artikulacijo, imate spor, ki ga je treba razrešiti, preden nadaljujete.
- Ocenite zahteve glede prilagodljivosti prehoda- določite, koliko družin delov bo delovalo v tem sistemu, kako pogosto prihaja do zamenjav in kakšno kompleksnost EOAT zahteva posamezna družina. Visoko-mešani programi potrebujejo modularne strategije orodij in shranjene programe za hiter priklic.
Vsak korak vodi naprej. Ne morete določiti natančnosti pozicioniranja brez razumevanja geometrije delov. Ne morete oceniti časa cikla, ne da bi poznali ovojnico gibanja prenosa. In ne morete oceniti potreb po prehodu, ne da bi vedeli, koliko družin delov mora obravnavati sistem. Inženirji, ki poskušajo skrajšati to zaporedje - in skočiti naravnost na tonažo stiskalnice na podlagi občutka, na primer - med integracijo pogosto odkrijejo neujemanja, katerih razrešitev stane šestmestno številko.
Sistemska specifikacija in merila za ocenjevanje dobaviteljev
Z definirano tehnično specifikacijo se fokus preusmeri na ocenjevanje dobaviteljev, ki lahko dostavijo matrice, zasnovane za robotsko integracijo. Tu se veliko programov spotakne. Matrica, ki se odlično obnese pri ročnem-obremenitvi ali progresivni aplikaciji, lahko popolnoma odpove v celici za robotski prenos, če ni bila zasnovana tako, da upošteva dostopne prostore, dosleden razmik med postajami in stabilno ponovljivost.
Pri ocenjevanju meril za ocenjevanje dobavitelja prenosne matrice poiščite dokazano razumevanje teh integracijskih zahtev:
- Robotski dostopi- zasnove matrice morajo omogočati vstopne in izstopne poti prijemala brez motenj vodilnih zatičev, petnih blokov ali zgornjih-komponent matrice. KotRevija MetalFormingopombe, vodilni zatiči, nameščeni na tradicionalnih zunanjih lokacijah, povzročajo daljše gibe vpenjanja in počasnejše hitrosti prenosa. Dobavitelji z izkušnjami na področju robotskega prenosa strateško postavijo zatiče in petne bloke, da zmanjšajo motnje povratnih poti prstov.
- Poravnava--od postaje do postaje- vse postaje matrice morajo ohranjati dosledno višino prehodne črte in višino zapiranja po celotnem nizu matric. Variacije med postajami prisilijo robota, da kompenzira z različnimi položaji osi Z- ob vsakem postanku, kar dodatno zaplete programiranje in poveča tveganje napak pri namestitvi pri dolgih proizvodnih serijah.
- Stabilna ponovljivost v obsegu proizvodnje- obraba matrice, toplotna ekspanzija in vzdrževalni cikli uvajajo dimenzijski zamik. Dobavitelji, ki načrtujejo z robustnimi sistemi za lociranje, -orodna jekla, odporna na obrabo, na stičnih točkah in dostopne nastavitvene mehanizme pomagajo ohranjati zahteve robotskega prenosa oken za tesno namestitev.
- Združljivost krivulje gibanja prenosa- načrtovalec matrice potrebuje profile gibanja prenosnega sistema (višina dviga, razdalja nagiba, hod spone) pred začetkom podrobnega načrtovanja. Dobavitelji, ki zahtevajo te informacije vnaprej in načrtujejo dovoljenje za to, se izognejo dragim odkritjem motenj med preizkusom.
To zadnjo točko si zasluži poudarek. Krivulje prenosa gibanja in interferenčne krivulje morajo biti na voljo oblikovalcu matrice na začetku projekta - in ne po zaključku podrobnega načrtovanja. Dobavitelji kotYICHEN, ki so specializirani za matrice za žigosanje za prenos, izdelane za več-postajno oblikovanje z združljivostjo z robotskim prenosom, vgradijo to koordinacijo v svoj standardni potek dela. Njihova osredotočenost na večje in geometrijsko zapletene kovinske dele pomeni, da so postavitve matrice razvite z robotiziranimi dostopnimi potmi, dosledno poravnavo postaj in stabilno ponovljivostjo kot osnovnimi parametri načrtovanja in ne naknadnimi mislimi.
Praktični zaključek za inženirje, ki se učijo, kako določiti robotski sistem za vtiskovanje matrice za prenos: na začetku projekta hkrati vključite svojega dobavitelja matrice in ponudnika-sistema za prenos. Matrica, zasnovana ločeno od mehanizma za prenos, bo skoraj zagotovo zahtevala spremembo -, kar bo povečalo stroške, podaljšalo časovne okvire in uvedlo tveganje za kakovost, ki ga pravilno vnaprejšnje usklajevanje v celoti odpravi.
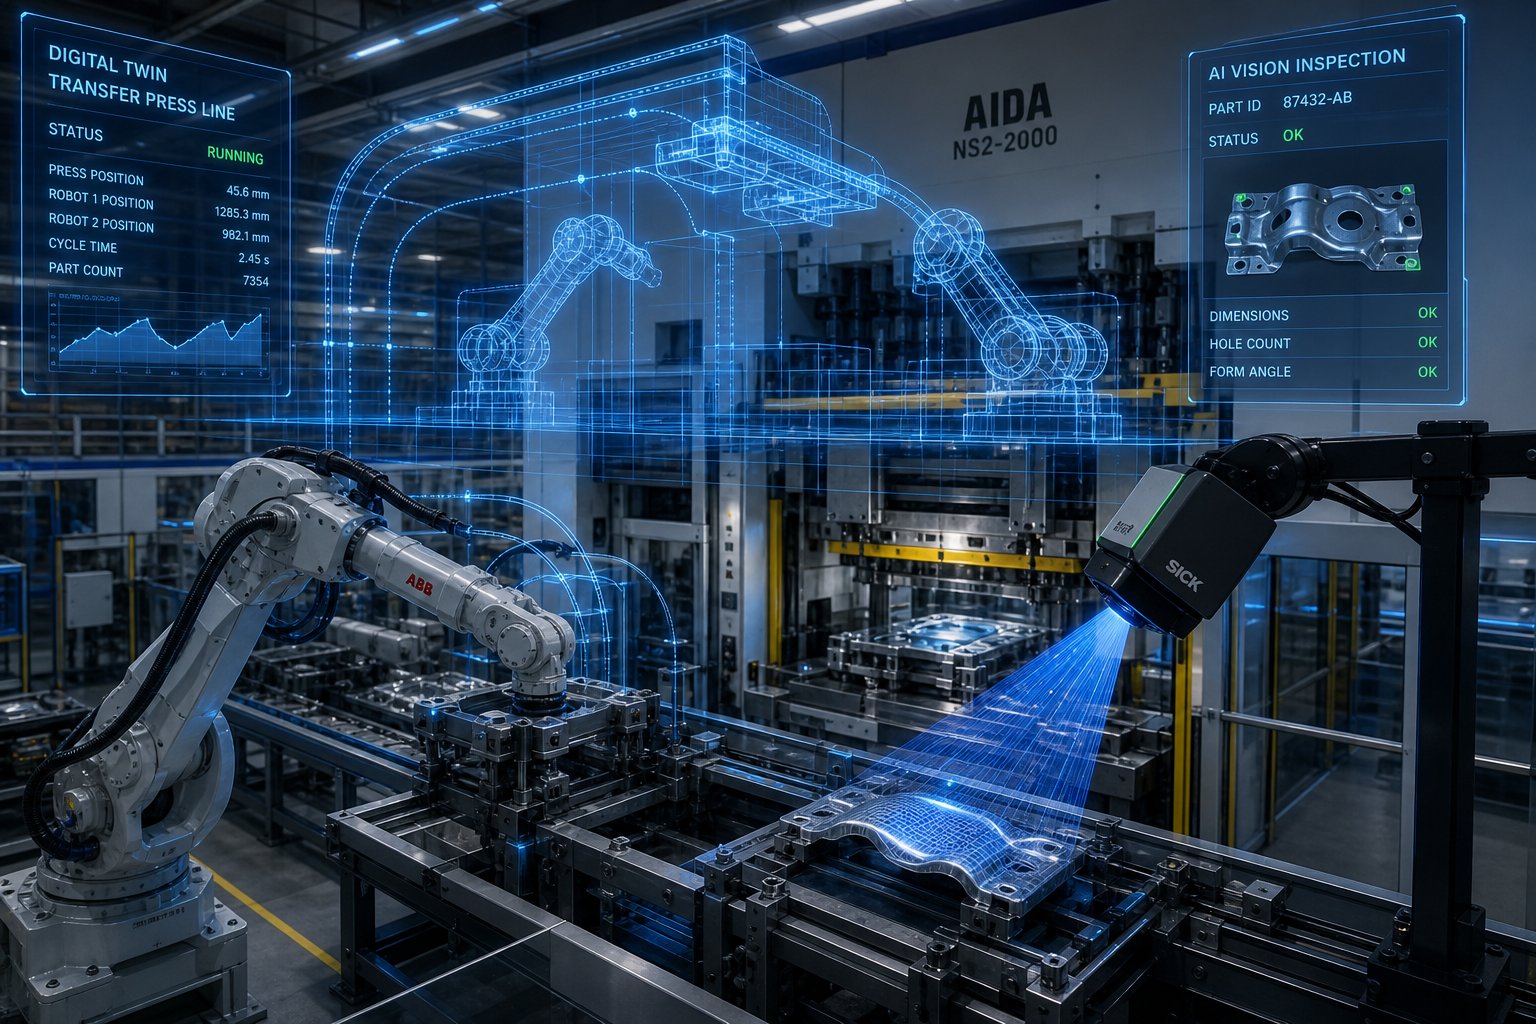
S pravim ocenjevalnim okvirom in vzpostavljenimi odnosi z dobavitelji je preostali izziv ohranjanje delovanja sistema v skladu s specifikacijami skozi leta proizvodnje. Tam začenjajo nastajajoče tehnologije - AI-spremljanje kakovosti, predvideno vzdrževanje in digitalna simulacija dvojčkov - preoblikovati to, kar je mogoče.
Nastajajoče tehnologije in načrtovanje implementacije
Robotska celica za vtiskovanje matrice za prenos, ki je med zagonom delovala brezhibno, lahko v tisočih proizvodnih urah tiho zaide v težave. Obraba robov matrice. Natančnost postavitve se zmanjša. Subtilen skok sile ostane neopažen, dokler ne naraste delež odpadkov in nekdo končno ne potegne matrice za pregled. Naslednja generacija tehnologije prenosnega žigosanja ne le hitreje premika dele - opazuje, se uči in opozarja, preden težave postanejo drage.
AI-omogočen nadzor kakovosti in predvideno vzdrževanje
Vgrajeni sistemi za vid z umetno inteligenco se zdaj uporabljajo neposredno v linijah za prenosne stiskalnice in pregledujejo vsak del med samim prenosnim oknom - in ne potem, ko del zapusti stiskalnico. Visoko{2}}ločljivostne kamere s strukturirano osvetlitvijo zajemajo podatke o površini in dimenzijah, ko robot premika obdelovanec med postajami, razvršča napake, kot so razpoke, gube in dimenzijski premik, v manj kot 100 milisekundah na okvir. Natančnost zaznavanja teh sistemov doseže99,5 % ali več pri hitrosti linije, v primerjavi s 55–85 % za človeške inšpektorje, odvisno od utrujenosti prestavljanja in vrste napake.
Tisto, zaradi česar je nadzor kakovosti z umetno inteligenco pri robotskem prenosnem žigosanju še posebej močan, je časovna razporeditev. Ker je del že v gibanju med postajami, lahko sistem za vid oceni rezultate oblikovanja na vmesnih stopnjah - in zajame razvijajočo se razcepitev na postaji tri, preden se del nadaljuje z oblikovanjem na postajah štiri in pet. Tradicionalni--inšpekcijski pregled na koncu linije ujame samo končno napako, potem ko je bila porabljena vsa energija za oblikovanje in čas stiskanja. Vgrajena umetna inteligenca ujame predhodnik, kar omogoča takojšnjo nastavitev matrice ali samodejno zavrnitev dela, preden spodnje postaje povzročijo škodo.
Napovedno vzdrževanje pri vtiskovanju s prenosno matrico temelji na podatkih-zaznavanja navora sile, ki so že prisotni v številnih robotskih celicah. S spremljanjem oznak sile, zabeleženih pri vsaki postavitvi - kontaktnih sil, ko del nasede na lokatorske zatiče, upora med sprostitvijo prijemala, subtilnih variacij obremenitve, ko obraba matrice spremeni geometrijo dela -, modeli strojnega učenja prepoznajo degradacijske vzorce dni, preden se pokažejo kot uhajanje kakovosti. Študija primera obrata za žigosanje je dokumentirala, da bi lahko 68 % nenačrtovanih zaustavitev stiskalnice preprečili s 4 do 48-urnim vnaprejšnjim opozorilom, ki temelji na progresivnih vzorcih obrabe matrice, vidnih v meritvah kakovosti delov veliko pred odpovedjo orodja.
Praktični učinek za operacije prenosne matrice je pomemben:
- Zmanjšanje ostankov- lovljenje napak v vmesnih fazah oblikovanja odpravlja izgubljeni čas stiskanja na že ogroženih delih. Objekti poročajo o zmanjšanju stopnje odpadkov za 30–45 % po uvedbi spremljanja-v realnem času.
- Die podaljšanje življenja- napovedni modeli sledijo napredovanju obrabe in priporočajo servis ob optimalnem času namesto po fiksnem urniku-štetja udarcev, s čimer obnovijo 8–15 % življenjske dobe matrice, ki bi bila sicer izgubljena zaradi prezgodnjega ali poznega posega.
- Preprečevanje nenačrtovanih izpadov- digitalni dvojni sistemi za spremljanje predvidijo 70–85 % okvar 6 do 36 ur vnaprej in pretvorijo nujne okvare v načrtovana obdobja vzdrževanja.
Digitalna dvojna simulacija za validacijo gibanja prenosa
Predstavljajte si, da preverjate celotno zaporedje gibanja prenosa - poti robota, čas stiskanja, razdalje EOAT, območja trka -, preden en sam kos jekla zadene tla delavnice. Digitalna simulacija dvojne matrice za prenos naredi to rutino in ne ambiciozno.
Sodobne simulacijske platforme združujejo fizikalno-natančne modele robotov s fotorealističnim upodabljanjem okolja, da zapolnijo vrzel med zmogljivostjo virtualnega in-resničnega sveta. ABB-jev RobotStudio HyperReality na primer poganjaenaka vdelana programska oprema krmilnika, ki se uporablja v fizičnih robotih, doseganje približno 99-odstotne korelacije med simuliranim in dejanskim vedenjem robota. Napake pri pozicioniranju se zmanjšajo z 8–15 mm, značilnih za običajne simulacijske pristope, na približno 0,5 mm z uporabo kalibracije absolutne natančnosti - v okviru toleranc postavitve za prenos matrice za žigosanje.
Za inženirje, ki načrtujejo robotsko prenosno celico, digitalna simulacija dvojčkov prinaša tri konkretne prednosti:
- Prenos preverjanja gibanja pred gradnjo- potrdite, da lahko robot dokonča svoj celoten profil gibanja v razpoložljivem oknu-hoda pritiska, vključno z rampami pospeševanja, spremembami orientacije in robovi razmika. Odkrivanje težave z motnjami v simulaciji stane ure inženirskega časa. Ulov med fizičnim preizkusom stane tedne in predelavo orodja.
- Skrajšanje časa zagona- objekti, ki uporabljajo krmilnik-natančni digitalni dvojčki, poročajo o do 80 % krajših obdobjih zagona, ker se robotski programi prenesejo neposredno iz simulacije v fizično strojno opremo z minimalnim prilagajanjem na-stroju.
- Usposabljanje modela AI v virtualnih okoljih- sintetični podatki, ustvarjeni iz fotorealistične simulacije, usposabljajo modele vida in zaznavanja, ne da bi zahtevali na tisoče fizičnih proizvodnih ciklov. Naključna domena - samodejno spreminja osvetlitev, pozicioniranje delov in površinske pogoje - proizvaja robustne modele umetne inteligence, ki se od prvega dne posplošujejo na dejanske tovarniške pogoje.
Načrtovanje implementacije robotskega žigosanja za prenos
Sama tehnologija ne zagotavlja rezultatov. Inženirji, ki uspejo z implementacijami robotskega prenosa, sledijo premišljeni-strategiji povečevanja, namesto da bi poskušali uvesti-celoten obseg že od prvega dne. Tukaj je praktična pot naprej:
Začnite z analizo delne družine.Preglejte svoj trenutni in načrtovani portfelj delov, da ugotovite, katere družine imajo resnično koristi od robotskega prenosa - delov, ki zahtevajo preusmeritev, več-postajni globoki vleki ali pogosto menjavanje geometrij. Združite dele glede na kompleksnost gibanja prenosa, ne le po tonaži ali materialu, da določite, katera vrsta sistema in strategija EOAT služita najširši družini.
Zgodaj vključite dobavitelje orodij.Zasnova prenosne matrice in specifikacija robotskega sistema se morata zgoditi vzporedno, ne zaporedno. Oddaljenost matrice, razmik med postajami in doslednost-linije prehoda so odvisni od poznavanja ovojnice gibanja mehanizma za prenos, preden se začne podrobno načrtovanje matrice. Partnerji kotYICHEN, ki so specializirani za matrice za prenos žigosanja za zapleteno oblikovanje z več-postajami, v svoj standardni postopek načrtovanja vgradijo združljivost z robotskim dostopom -, s čimer zagotovijo, da se postavitve matrice prilagajajo poti prijemal in ohranjajo poravnavo med-postajo-postajo, ki jo robotski sistemi zahtevajo za stabilno ponovljivost.
Pilot z deli-nižje zapletenosti.Izberite začetni program z zmernimi stopnjami oblikovanja (tri do štiri postaje), enostavnimi gibi prenosa in odpuščajočimi ciljnimi časi cikla. Zgradite zaupanje operaterja, potrdite svoj pristop k sinhronizaciji in vzpostavite vzdrževalne postopke na obvladljivem obsegu, preden razširite na osem-linij postaj, ki delujejo pri 18 SPM.
Plast v inteligenci postopoma.Najprej namestite osnovne zaščitne zapore in preverite položaj. Dodajte nadzor-navora sile, ko izhodiščni podatki vzpostavijo normalne kontaktne podpise. Uvedite nadzor vida z umetno inteligenco, potem ko mehanski sistem zanesljivo deluje. Vsaka plast temelji na preverjeni učinkovitosti in ne na uvajanju več neznank hkrati.
Inženirji, ki dobijo največ od žigosanja robotske matrice za prenos, to obravnavajo kot izziv sistemske integracije, ne kot nakup komponente. Stiskalnica, robot, kocka, EOAT, sinhronizacija in zdaj-nadzor, ki ga poganja umetna inteligenca, vsi medsebojno delujejo. Izdelava katerega koli elementa v izolaciji ne pomeni malo, če vmesniki med njimi niso bili zasnovani skupaj že na začetku. To-razmišljanje na sistemski ravni - v kombinaciji z izkušenimi partnerji in discipliniranim implementacijskim zaporedjem - je tisto, kar ločuje prenosne celice, ki dosežejo svoje cilje, od tistih, ki zahtevajo leta odpravljanja težav, preden izpolnijo prvotno obljubo.
Pogosta vprašanja o robotskem žigosanju za prenos
1. Kakšna je razlika med robotskim žigosanjem za prenos in progresivnim žigosanjem?
Progresivno žigosanje matrice dovaja neprekinjen kovinski trak skozi integrirane postaje znotraj enega matrice, pri čemer deli ostanejo pritrjeni na nosilni trak do končnega odreza. Robotski vtiskovalni stroji za prenos najprej ločijo surovce, nato pa uporabijo robote ali mehanizme, ki jih poganja -servo, za fizično premikanje ločenih obdelovancev med neodvisnimi postajami za matrice. Zaradi tega je robotski prenos idealen za večje dele, globoke vleke in geometrije, ki zahtevajo preusmeritev med fazami oblikovanja. Progresivne matrice se odlikujejo z-enostavnimi deli velikega obsega, ki tečejo nad 30 SPM, medtem ko robotski prenos običajno deluje pri 6–25 SPM, vendar obravnava veliko večjo zapletenost delov.
2. Kako hitro lahko tečejo robotski sistemi za žigosanje matrice za prenos v gibih na minuto?
Hitrost se močno razlikuje glede na vrsto mehanizma. Servo prenosne palice dosegajo 15-25 SPM za inline proizvodnjo majhnih do srednje velikih delov. Prečni sistemi obravnavajo širše dele pri 10-18 SPM. Triosni prenosi dosegajo 12-30 SPM za kompaktne dele s kompleksnimi profili gibanja. Šestosni zgibni roboti so najpočasnejši pri 6-15 SPM, vendar nudijo največjo prilagodljivost za preusmeritev delov. Delna teža, razdalja prenosa in spremembe orientacije zmanjšajo dosegljivo hitrost. Za primerjavo, progresivne matrice redno vzdržujejo 30-60+ SPM, zaradi česar so hitrejše za preproste geometrije pri velikih količinah.
3. Kakšno natančnost pozicioniranja zahtevajo robotski sistemi za žigosanje matrice za prenos?
Večina aplikacij za robotsko prenosno žigosanje zahteva natančnost namestitve plus ali minus 0,5 mm na vsaki postaji matrice, pri čemer so specifikacije ponovljivosti še strožje na plus ali minus 0,1 do 0,2 mm. Te tolerance zagotavljajo, da se deli dosledno namestijo na zatiče in gnezda matrice brez napak-udarcev, ki bi povzročili poškodbe orodja. Doseganje in vzdrževanje teh specifikacij zahteva ustrezne sinhronizacijske protokole, strategije toplotne kompenzacije in pogosto vizualno-vodene sisteme postavitve, ki zagotavljajo-popravke odmika v realnem času robotskemu krmilniku med proizvodnjo.
4. Kako izbirate med vakuumskimi, mehanskimi in magnetnimi prijemali za žigosanje matrice za prenos?
Izbira prijemala je odvisna od vrste materiala, površinskih zahtev, prisotnosti maziva in potrebe po času cikla. Vakuumske skodelice ustrezajo ravnim ali nežno ukrivljenim površinam s čistimi ali rahlo naoljenimi zaključki, ki nudijo hitro aktiviranje in minimalne oznake. Mehanska prijemala obvladajo mastne dele, nepravilne profile in težje obremenitve s pozitivnim vpenjanjem, vendar dodajo 50-150 ms na cikel. Magnetna prijemala delujejo samo na železnih materialih, vendar se zaskočijo takoj in dobro prenašajo maziva. Aluminijasti deli zahtevajo prijemala z mehkim-kontaktom, ki ne puščajo oznak, vroče{8}}vtisnjeno borovo jeklo potrebuje orodje, odporno na vročino nad 200 stopinj C, nerjavno jeklo pa običajno zahteva mehanska prijemala, ker oljni filmi premagajo vakuumska tesnila.
5. Kdaj NE smete uporabljati robotskega žigosanja za prenos?
Robotski prenos ni stroškovno-učinkovit za zelo velike-enostavne dele, ki lahko ostanejo na neprekinjenem traku, kjer progresivne matrice zagotavljajo nižje-stroške na kos nad 250.000 letnimi enotami. Prav tako ne uspe, ko cilji cikla presegajo 30 SPM, ko so deli majhni in lahki brez potrebe po preusmerjanju, ko je prostor omejen ali ko so proračuni omejeni in geometrija dela dovoljuje oblikovanje na podlagi-trakov. Inženirji bi morali opraviti-analizo obsega preloma in primerjati skupne stroške sistema s prihranki na-kos, preden se zavežejo. Kompleksnost programiranja in zahteve glede vzdrževalnih veščin za robotske sisteme prav tako dodajajo stalne režijske stroške, ki se jim preprostejši pristopi izognejo.


